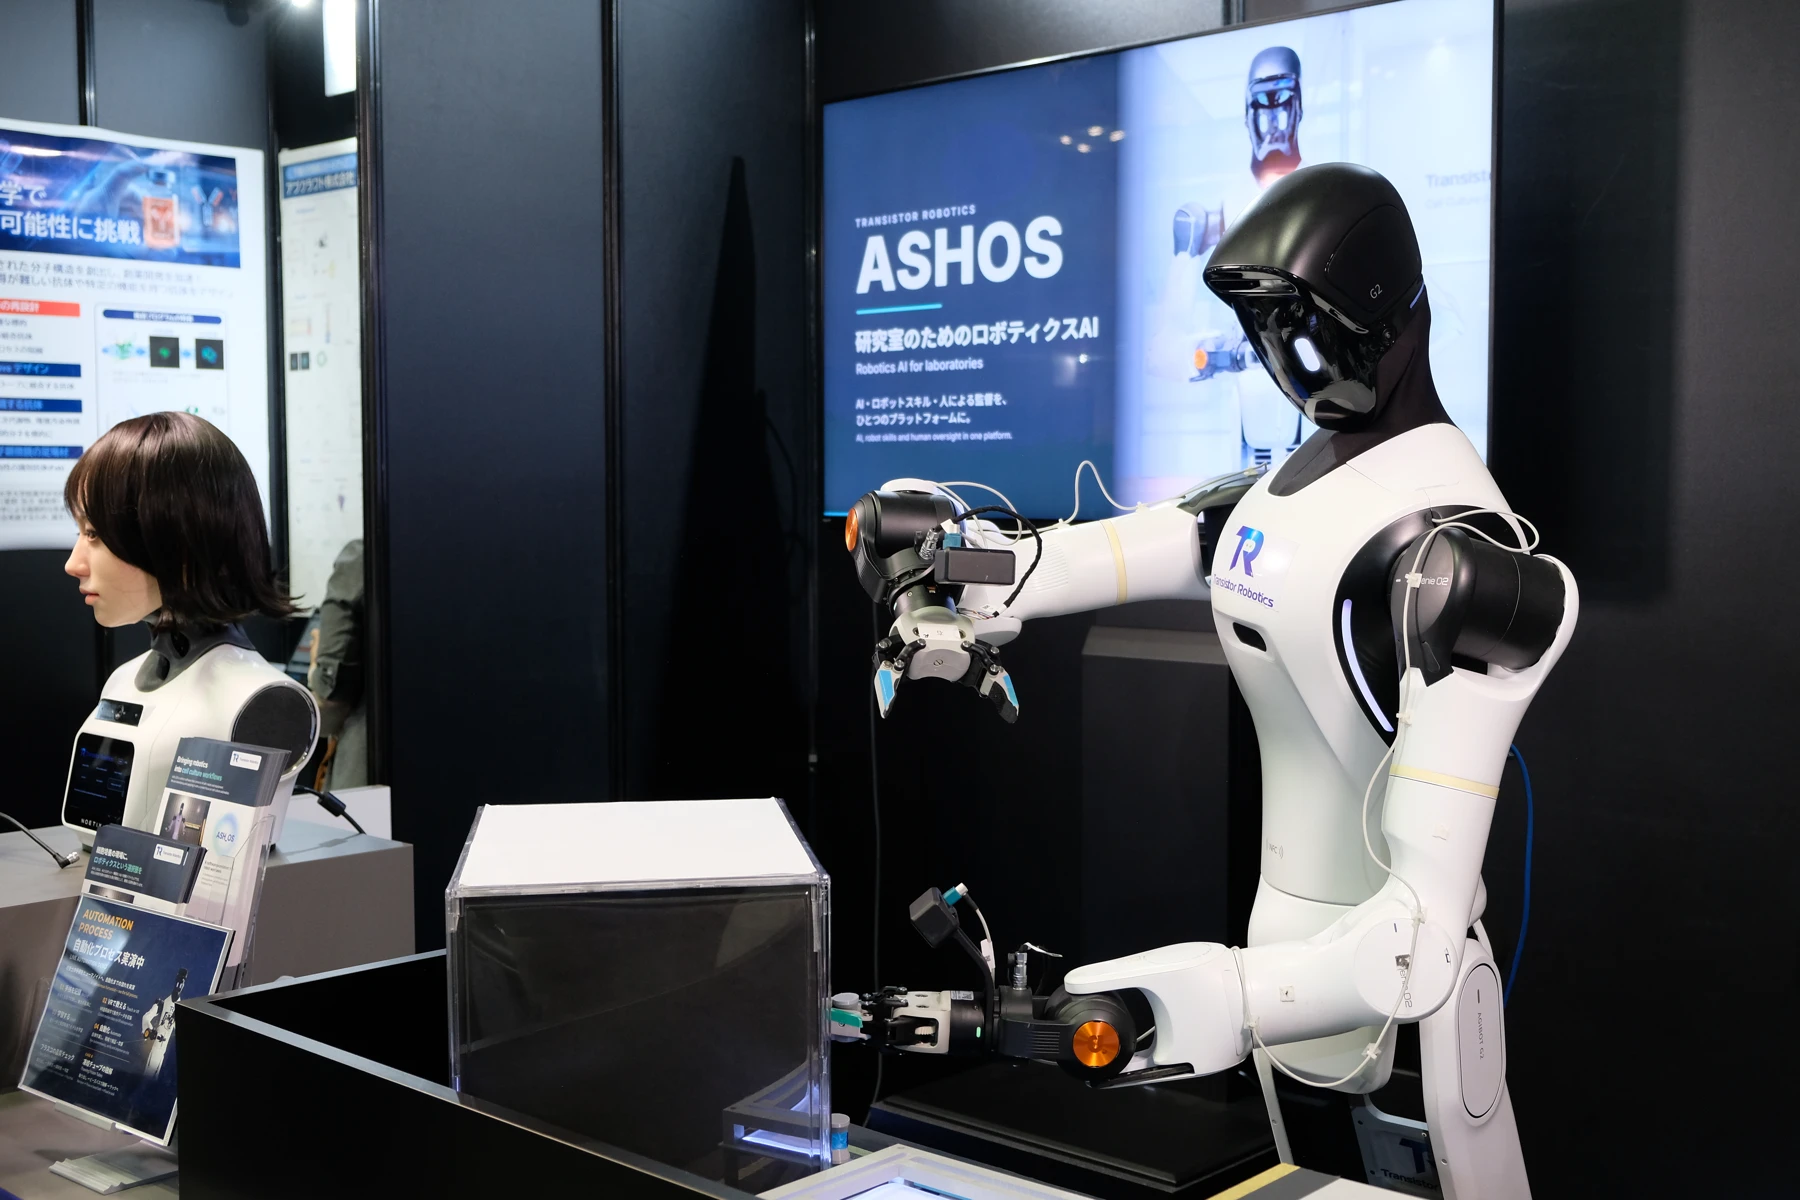
ヒューマノイドロボットと実験器具を使ったTransistor Roboticsのデモ環境
細胞培養のロボット自動化

細胞培養の現場に
ロボティクスを

専門スタッフを支え、繰り返し作業を担い、培養工程をつなぐ。培養方法、設備、そして守るべきノウハウに合わせて、ロボットソリューションを開発します。

培養工程に合うロボット自動化

  • 熟練の技術は、一朝一夕には身につかない

  • 繰り返し作業は、複数の機器にまたがる

  • 記録だけでは、作業の実態が見えにくい

  • 培養ノウハウは、事業を支える資産

培養現場に合わせたロボット開発

現場の手技、設備、作業の流れを踏まえ、工程全体の中で各操作を捉えてロボット動作を開発します。

工程記録、情報へのアクセス、利用、機密保持の要件は、プロジェクトごとにお客様と定めます。

用途と動作例

細胞培養を支える
ロボティクスの可能性

細胞培養の全工程にわたる自動化を目指し、個々のロボット動作から、複数の工程をつなぐ操作へと開発を進めています。

培養工程全体に広がるロボット活用の可能性

準備から解凍・播種を経て、培養・観察へ進みます。細胞の状態に応じて、培養の継続、適切な時期の継代、専門家による確認を行います。再播種後は培養に戻り、培養計画に応じて回収した細胞を凍結保存する経路もあります。図は活用の可能性を示すもので、全工程の自動化が完了したことを示すものではありません。

準備

容器・試薬を準備

解凍・播種

加温・希釈・播種

解凍・播種

培養・観察

細胞の培養・観察

動作デモ観察工程での培養フラスコ操作

細胞の状態確認

培養継続・適切な時期の継代・専門家による確認

継代・拡大培養

細胞回収・再播種

細胞の継代
細胞の保存に向けて

凍結・保存

凍結保存チューブの準備・凍結・保管

専門家による確認

次の操作に進む前に確認

01

解凍・播種

想定する用途・手順例
  1. 解凍・移し替え
  2. 遠心・細胞回収
  3. 細胞懸濁液を調製
  4. 播種・培養
関連するロボット操作
  • 容器・キャップの操作
  • ピペッティング・分注
  • 液体の除去
  • 機器への容器の出し入れ
02

細胞の継代

想定する用途
  1. 観察・準備
  2. 培地除去・洗浄
  3. 細胞剥離・回収
  4. 再播種・培養
関連するロボット操作
  • 培養観察の支援
  • 容器・キャップの操作
  • ピペッティング・分注
  • 液体の除去
  • 培養フラスコの緩やかな揺動

ロボットの実際の動作を見る

こちらはデモの一例です。ほかの細胞培養関連のデモについても、お気軽にお問い合わせください。

デモについて相談する
フラスコの自律操作デモ

観察工程での培養フラスコ操作

YouTubeで見る

培養現場を起点に
ロボット動作を開発

培養現場の知識をロボット開発に生かし、実際の試行から次の改良につなげます。

科学と培養現場の知識をロボット開発に反映し、AIとロボット制御をASH_OSが支えます。実際の動作を試し、現場の意見を受けて改良します。図は開発の考え方を示すもので、培養工程の自動実行を示すものではありません。

培養現場の知識

科学・操作技術・実際の器具

ロボティクス・AI開発

動作・ツール・インターフェース

ASH_OS AI・ロボット制御のソフトウェア基盤

ロボットによる操作

容器・器具・液体の取り扱い

試行・改良

動作試験・培養現場からの意見

ノウハウとデータ

ローカル実行を重視した設計です。現場で動かす機能、運用・学習データの保存、アクセスや再利用の扱いは、お客様と定めます。

設備と日々の運用

設備、作業空間、清浄な操作の要件を踏まえ、操作指導、人による介入、保守を検討します。

ご相談から次の一歩へ

  1. 01

    課題やアイデアを共有

    お困りごと、アイデア、実現したいことからご相談いただけます。

  2. 02

    対象を絞って評価を検討

    必要に応じて、対象の操作、実施条件、評価基準をお客様と定めます。

  3. 03

    次の進め方を決める

    結果を一緒に振り返り、改良、追加開発、具体的なご提案など、次の進め方を検討します。

アイデアの段階からご相談ください

繰り返す作業でのお困りごと、設備のアイデア、自動化への疑問など、お考えをお聞かせください。役立つ次の一歩を、一緒に探りましょう。

お問い合わせ